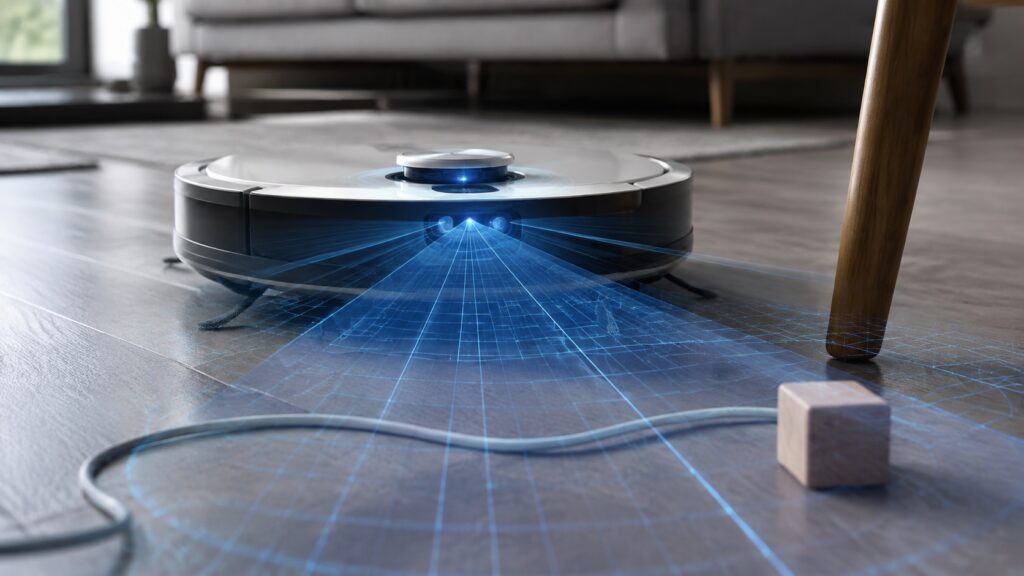
La navigation est un des éléments clés pour garantir la performance des aspirateurs robots. Ces appareils s’appuient, en effet, sur une série de capteurs pour s’orienter et se repérer dans l’espace.
Les aspirateurs robots évoluent dans des environnements dynamiques. Un tapis peut changer de place, une porte peut rester entrouverte et les enfants peuvent même laisser traîner des jouets sur le sol. Pour poursuivre sa mission, le robot doit ainsi localiser sa position, comprendre ces changements et recalculer sa trajectoire. Il y a quelques temps, nous nous étions intéressés aux systèmes de nettoyage des aspirateurs robots, cette fois nous nous focaliserons sur un autre élément clé : le système de navigation.
Comment un aspirateur robot se repère-t-il dans la maison ?
Les premiers aspirateurs robots avançaient et changeaient de direction après qu’un pare-chocs signalait la présence d’un meuble. Des capteurs orientés vers le sol étaient chargés de détecter la présence des escaliers. La navigation des aspirateurs robots était alors largement réactive.
Ce n’est que vers 2015 que ces appareils ont commencé à associer cartographie et localisation visuelle, notamment avec la sortie du Roomba 980 d’iRobot. Depuis, ces appareils ont recours au SLAM, ou localisation et cartographie simultanées, pour se repérer dans la maison.
Cette technologie leur permet de créer une carte des lieux et d’estimer leur position sur celle-ci. L’appareil peut suivre ses déplacements en se basant sur différents repères, comme la rotation des roues ou des repères observés. Il peut alors corriger sa trajectoire en cas de dérive.
Comment un aspirateur robot cartographie-t-il une maison ?
Afin de créer une carte des lieux, les aspirateurs robots scannent les alentours avec leur LiDAR. Les distances et les repères ainsi collectés sont convertis en une carte où chaque zone est considérée comme libre, occupée ou encore inconnue.
Les murs, les meubles fixes et les ouvertures dessinent progressivement la géométrie du logement. Un logiciel interne se charge ensuite de séparer les pièces et de calculer un parcours optimal, afin de couvrir toute la surface en faisant un minimum de passages.
Un planificateur global organise la mission, tandis qu’un planificateur local gère les détours imprévus. Cette carte n’est ni un plan d’architecte ni une photographie exacte. C’est un modèle de travail, corrigé lorsque le robot retrouve un endroit connu ou rencontre un changement.
À quoi sert le LiDAR sur un aspirateur robot ?
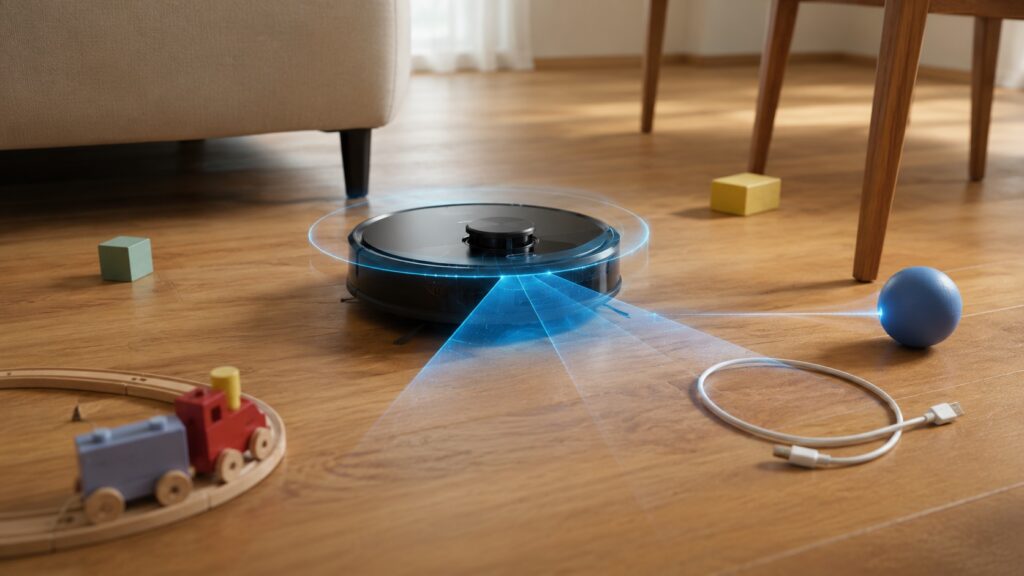
Le LiDAR est l’élément de base des systèmes de navigation des aspirateurs robots. Ce dispositif émet des faisceaux lasers pour analyser son environnement. Ces rayons lumineux retournent vers l’émetteur après avoir rencontré un obstacle, ce qui permet d’estimer la distance avec les surfaces environnantes.
Le LiDAR est le plus souvent installé sur une tourelle placée au sommet du robot. Il peut ainsi effectuer un balayage horizontal autour de l’appareil. Ces mesures révèlent les murs, les meubles et les passages, y compris dans une pièce peu éclairée. Grâce au SLAM, le robot peut ainsi estimer sa position sur la carte.
Cependant, le LiDAR ne voit pourtant pas tout. Un câble fin, un objet situé sous son plan de balayage ou certaines surfaces transparentes et très réfléchissantes peuvent le mettre en difficulté. De plus, il permet de déceler où se trouve un volume. Néanmoins, il n’en révèle pas la nature.
Quelle différence entre LiDAR, dToF et caméra ?
Quand on lit la fiche technique d’un aspirateur connecté, on remarque qu’il utilise plusieurs éléments de navigation comme le LiDAR, le dToF et une caméra. Néanmoins, ces termes ne désignent pas des solutions directement concurrentes.
Le LiDAR décrit un système de détection et de mesure par la lumière. Le dToF, pour « direct Time of Flight », est l’une des méthodes qu’il peut employer. En effet, la plupart du temps, la distance est calculée en mesurant directement le temps mis par la lumière pour atteindre une surface puis revenir au capteur.
Une caméra permet de voir ce qui se trouve autour du robot aspirateur. Elle peut repérer des éléments visuels stables pour le vSLAM ou aider une IA à distinguer un câble d’une chaussure.
Enfin, certains aspirateurs utilisent une lumière structurée pour voir dans les zones sombres. Ce dispositif projette un motif dont la déformation révèle le relief. Une LED d’appoint ne mesure donc rien seule : elle éclaire la scène pour une caméra.
Comment un aspirateur robot détecte-t-il les obstacles, les tapis et les taches ?
Afin de garantir la qualité de la navigation, les aspirateurs robots utilisent plusieurs dispositifs qui travaillent ensemble :
- Le pare-chocs et les capteurs de proximité gèrent les volumes immédiats.
- Les capteurs de vide surveillent les escaliers.
- Une caméra ou un capteur de profondeur analyse l’espace devant le robot.
Le logiciel décide ensuite s’il faut franchir, contourner ou approcher l’objet. Avec la reconnaissance visuelle, le robot peut adapter la marge de sécurité. Une chaussure et un câble susceptible de s’enrouler dans la brosse ne présentent pas le même risque.
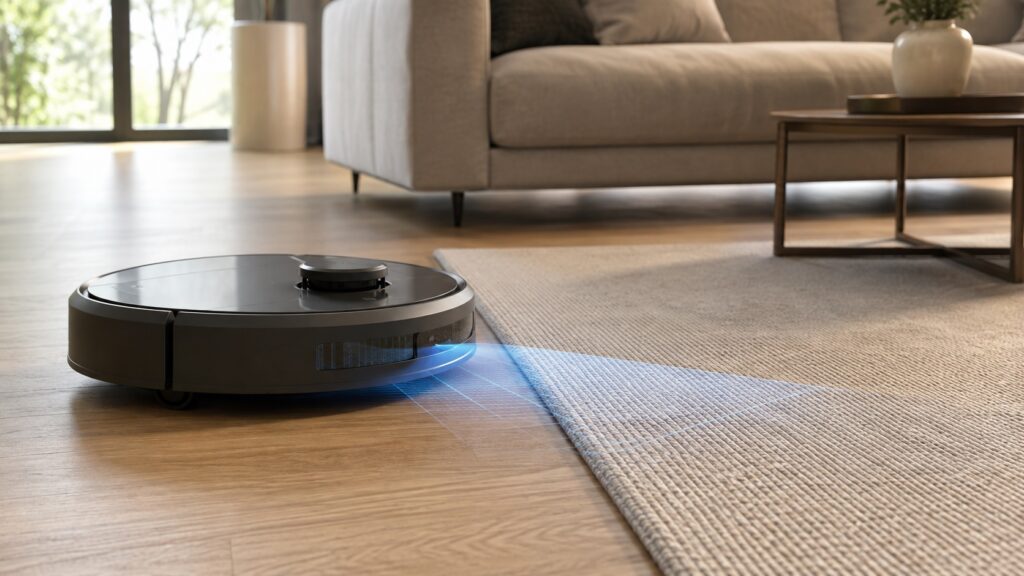
Enfin, certains robots, comme le Roborock S7, utilisent un capteur ultrasonique pour repérer les tapis, puis relever la serpillière ou éviter la zone. D’autres modèles récents analysent aussi les salissures pour modifier leurs trajectoires et leur programme de nettoyage..
L’application mobile participe elle aussi à la navigation
En plus des informations fournies par les différents capteurs, l’application mobile fournit aussi une couche d’information supplementaire. L’utilisateur peut, en effet, s’en servir pour personnaliser la carte. Il a ainsi la possibilité de nommer ou de diviser les pièces, de tracer un mur virtuel, d’interdire une zone et de définir un nettoyage par espace.
Le planificateur doit respecter ces demandes sans ignorer ce que les capteurs observent en temps réel. En effet, une porte fermée peut rendre une pièce inaccessible, même si elle figure sur la carte. À l’inverse, un meuble qui a été déplacé ne doit pas désorienter le robot.
Le retour à la station, la recharge puis la reprise de la mission montrent également que localisation, mémoire et commandes manuelles doivent rester cohérentes pendant tout le cycle.
Pourquoi la fiche technique ne suffit plus à évaluer la navigation
Deux appareils annoncés avec « LiDAR, caméra et IA » peuvent se comporter très différemment. Le placement, la calibration, la puissance de calcul et la stratégie logicielle modifient les approches. De plus, les nombres d’objets reconnaissables avancés par les marques reposent souvent sur des protocoles non standardisés.
Un test pertinent doit donc confronter le robot à des câbles fins, de petits objets, des pieds de chaise, une pièce sombre et un obstacle déplacé pendant la mission. Il faut mesurer la couverture, les collisions, les blocages, les zones évitées à tort et la reprise du parcours. Répéter ces scénarios permet d’évaluer la constance, plus révélatrice qu’une réussite isolée.
Les aspirateurs robots sont passés de la simple réaction à une représentation géométrique, puis partiellement sémantique, du logement. Leur prochaine avancée dépendra moins du nombre de capteurs que de la qualité du logiciel chargé de les orchestrer.